
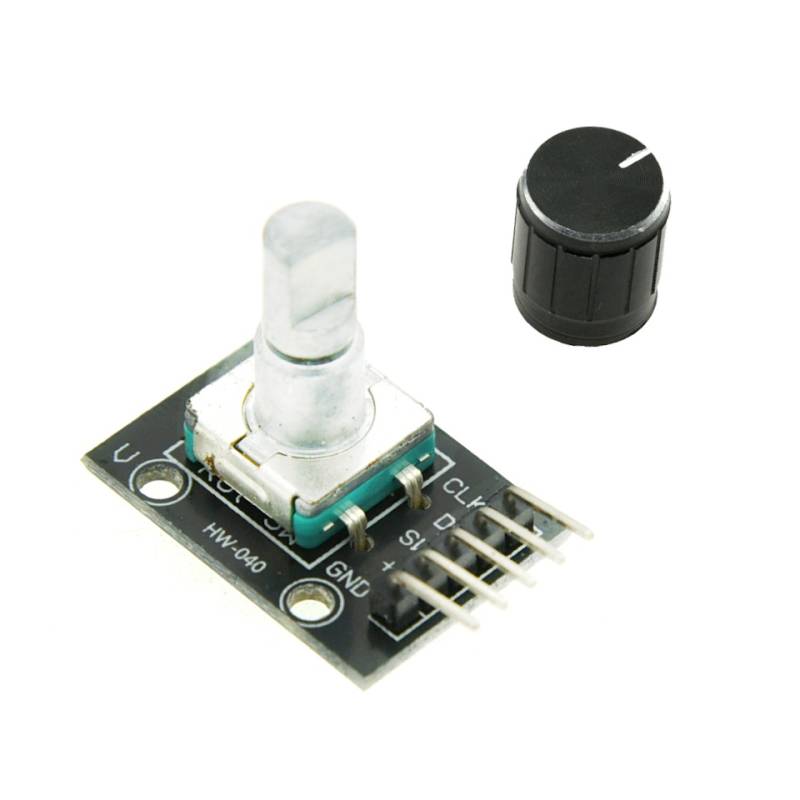
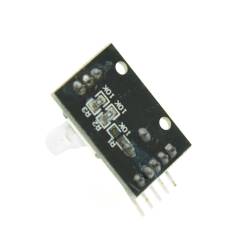

Módulo Encoder Rotatorio KY-040 360° con Pulsador – Arduino / ESP32
Módulo encoder rotatorio KY-040 para proyectos electrónicos, robótica, automatización y sistemas de control. Permite detectar el sentido de giro y los pulsos de rotación, además de incorporar un pulsador integrado que puede utilizarse como botón de selección o confirmación.
A diferencia de un potenciómetro, el encoder puede girar de manera continua, sin una posición final fija.
Características:
* Modelo: KY-040
* Tipo: Encoder rotatorio incremental
* Alimentación: 5 V DC
* Pulsos por vuelta: 20
* Rotación: 360° continua
* Canales: A y B
* Detección de dirección: Sí
* Pulsador integrado: Sí
* Interfaz: CLK, DT, SW, +, GND
* Compatible con Arduino, ESP32 y otros microcontroladores
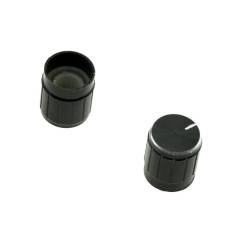
* Incluye perilla de control
Funcionamiento:
El KY-040 utiliza dos señales digitales, normalmente identificadas como CLK (A) y DT (B). Estas señales se encuentran desfasadas entre sí, permitiendo que el microcontrolador determine:
* Cantidad de pulsos generados
* Sentido de giro
* Movimiento hacia la derecha o izquierda
* Posición relativa mediante el conteo de pulsos
El encoder puede girar continuamente en ambos sentidos.
Pulsador integrado
Al presionar la perilla se activa el pulsador SW, que puede utilizarse como una entrada independiente.
Es útil para implementar funciones como:
* Selección de opciones
* Confirmación de valores
* Menús
* Encendido/apagado
* Cambio de parámetros
Conexiones:
* CLK: Señal A del encoder
* DT: Señal B del encoder
* SW: Pulsador
* +: Alimentación
* GND: Tierra
Aplicaciones:
* Arduino
* ESP32
* ESP8266
* Raspberry Pi
* Robótica
* Automatización
* Paneles de control
* Menús en pantallas LCD/OLED
* Ajuste de volumen
* Selección de parámetros
* Control de velocidad
* Proyectos DIY
Contenido:
* 1x Módulo encoder rotatorio KY-040
* 1x Perilla
Importante:
* El encoder genera pulsos digitales, por lo que no entrega directamente un valor analógico como un potenciómetro. La posición o cantidad de giro debe determinarse mediante el programa del microcontrolador a partir de las señales CLK y DT.